学历类小学教育六年级信息技术
泉县六年级信息技术下册测试题(1)
74 题含答案信息技术
1单选题1 / 74
机器人诺宝中的仿真运行界面默认背景色是( )。[1分]
查看答案
C. 绿色
2单选题2 / 74
下列关于机器人的叙述正确的是( ).[1分]
查看答案
B. 是一种机械化机器
3单选题3 / 74
要想保存机器人诺宝文件,应执行( ) 菜单下的保存命令.[1分]
查看答案
C. 文件
4单选题4 / 74
在诺宝软件中,用最小化按钮关闭窗口后,该窗口的图标仍显示在( ).[1分]
查看答案
C. 任务栏
5单选题5 / 74
诺宝文件被重命名后,这个文件( ).[1分]
查看答案
D. 文件的名称发生了改变
6单选题6 / 74
诺宝文件被另存后,这个文件( ).[1分]
查看答案
A. 储存地方发生改变
7单选题7 / 74
以下哪种能力不是人工智能所包含的( )。[1分]
查看答案
C. 表达能力
8单选题8 / 74
以下说法中不正确的是( )。[1分]
查看答案
C. 机器人不属于人工智能
9单选题9 / 74
要想保存机器人诺宝文件,应执行( ) 菜单下的保存命令.[1分]
查看答案
C. 文件
10单选题10 / 74
程序的选择结构可实现机器人根据不同的信息反馈完成执行不同的命令,这时要用到哪个编程模块?( )。[1分]
查看答案
D. 条件判断
11单选题11 / 74
下面哪一项属于机器人的输出设备?( )[1分]
查看答案
D. 直行
12单选题12 / 74
机器人在走正六边形时,其转向的角度是多少度?( )[1分]
查看答案
B. 60°
13单选题13 / 74
以下哪个不是微电脑的作用( )。[1分]
查看答案
C. 执行命令
14单选题14 / 74
以下机器人程序中不需要用到永久循环的是( )。[1分]
查看答案
C. 画五角星机器人
15单选题15 / 74
以下条件判断中的表达式正确的是( )。[1分]
查看答案
A. 红外避障变量= = 1
16单选题16 / 74
轨迹识别传感器主要是根据( )判断地面的轨迹。[1分]
查看答案
C. 颜色的差别
17单选题17 / 74
当我们需要机器人重复执行某个行动或某组行动若干次的时候,要用到的程序结构是( )。[1分]
查看答案
C. 多次循环
18单选题18 / 74
当我们需要机器人在满足某一条件时执行某一动作,不满足时执行另外的动作,用到的流程模块是( )。[1分]
查看答案
B. 条件判断
19单选题19 / 74
当我们要实现机器人向左转弯前进的动作时,下列对高速电机的设置正确的是( )。[1分]
查看答案
B. 左电机转速0.右电机转速10
20单选题20 / 74
设计一个具有自动感应功能的机器人,当天黑时自动回家,可能需要以下哪个传感器( )。[1分]
查看答案
C. 光敏传感器
21单选题21 / 74
声音传感器的主要功能是( )。[1分]
查看答案
B. 听声音
22单选题22 / 74
RC模块库中,“高速电机”按钮位于( )。[1分]
查看答案
A. 输出模块
23单选题23 / 74
RC模块库中,“条件判断”按钮位于( )。[1分]
查看答案
C. 流程控制模块
24单选题24 / 74
RC模块库中,“秒级延时”按钮位于( )。[1分]
查看答案
B. 时间模块
25单选题25 / 74
RC模块库中,“多次循环”按钮位于( )。[1分]
查看答案
C. 流程控制模块
26单选题26 / 74
机器人“智慧”的来源是( )。[1分]
查看答案
C. 程序
27单选题27 / 74
( )是机器人的另一种眼睛,它的主要功能是根据额颜色的差别,判断地面的轨迹。[1分]
查看答案
C. 轨迹识别传感器
28单选题28 / 74
在RC编程平台中,在流程图生成区添加模块时,利用鼠标的( )操作可以改变当前插入点。[1分]
查看答案
C. 单击右键(也称右击)
29单选题29 / 74
机器人在走正五边形时,其转向的角度是多少度?( )[1分]
查看答案
C. 72°
30单选题30 / 74
机器人控制系统,相当于( )。[1分]
查看答案
A. 人的大脑
31多选题31 / 74
在楼道智能灯中使用到什么模块( )。[1.5分]
查看答案
A. 光感传感器 D. 声音传感器
32多选题32 / 74
机器人诺宝的程序是由( )组成。[1.5分]
查看答案
B. 算法 D. 数据
33多选题33 / 74
我们可以对机器人诺宝的模块进行( )。[1.5分]
查看答案
A. 移动 B. 添加 D. 删除
34多选题34 / 74
根据机器人的特长对机器人的分类有( )。[1.5分]
查看答案
A. 特种机器人 B. 工业机器人 C. 军用机器人 D. 娱乐机器人
35多选题35 / 74
在传动大家族中主要有( )。[1.5分]
查看答案
A. 皮带传动 B. 齿轮传动 C. 杆传动 D. 链传动
36多选题36 / 74
人类智能是人与生俱来的一种自然智能,它主要包含三个方面( )。[1.5分]
查看答案
A. 感知能力 B. 思维能力 C. 行为能力
37多选题37 / 74
以下哪些选项的算是真正意义上的机器人?( )[1.5分]
查看答案
A. 诺宝机器人 B. 富士康工业机器人 D. 登陆火星的探测仪
38多选题38 / 74
机器人的感觉器官是传感器,他把感觉到的各种信息转化为电信号输入微电脑处理,使机器人具有( )等各种感觉。[1.5分]
查看答案
A. 听觉 B. 视觉 C. 触觉
39多选题39 / 74
在检测机器人周围有无声音的时候,不会用到( )。[1.5分]
查看答案
A. 光感传感器 B. 烟感传感器 C. 火焰传感器
40多选题40 / 74
科幻作家阿西莫夫于1940年提出了“机器人三原则”包括 ( )。[1.5分]
查看答案
A. 机器人不应伤害人类 B. 机器人应遵守人类的命令,与第一条违背的命令除外 C. 机器人应能保护自己,与第一条相抵触者除外
41多选题41 / 74
( )不是的机器人重复执行的程序。[1.5分]
查看答案
A. 选择 B. 顺序 D. 直行
42多选题42 / 74
直行模块的作用是控制:( ),从而控制直行距离。[1.5分]
查看答案
B. 直行速度 C. 直行时间
43多选题43 / 74
下面哪个不是通用输出设备( )。[1.5分]
查看答案
A. 红外避障传感器 B. 声音传感器 D. 微电脑
44多选题44 / 74
传感器相当于机器人的“眼睛”,主要功能是识别前方是否有物体存在。下列是机器人的“眼睛”的是( )。[1.5分]
查看答案
A. 红外避障传感器 B. 声音传感器 D. 光敏传感器
45多选题45 / 74
人工智能的成果已被广泛应用,以下是人工智能的在生活中的运用( )。[1.5分]
查看答案
A. 自动门 C. 感应水龙头 D. 声控灯
46多选题46 / 74
在RC软件中,下面哪个是“画笔”模块可以设置的状态( )。[1.5分]
查看答案
A. 提起 B. 下落
47多选题47 / 74
在RC编程软件的仿真界面中,删除物体的方法有( )。[1.5分]
查看答案
A. 框选所删除的物体后, 单击工具栏中的“删除”按钮。 B. 框选所删除的物体后,在所选物体上右击,在弹出的对话框中单击“删除”按钮。 C. 框选所删除的物体后,使用快捷键“Delete”删除。
48多选题48 / 74
在诺宝机器人部件中,下面哪些在机器人的输出模块里。( )[1.5分]
查看答案
A. 高速电机 B. 直行 D. 转向
49多选题49 / 74
下列是机器人的传感器不能感知光线的是( )。[1.5分]
查看答案
A. 红外避障传感器 B. 声音传感器 C. 轨迹识别传感器
50多选题50 / 74
走正多边形的机器人要用到下列哪些模块( )。[1.5分]
查看答案
A. 画笔 B. 多次循环 C. 直行 D. 转向
51判断题51 / 74
程序可以不用仿真直接下载到机器人里。( )[1分]
查看答案
B. 错误
52判断题52 / 74
想让机器人后退可以将高速电机左右两个电机转速调整为负值即可。( )[1分]
查看答案
A. 正确
53判断题53 / 74
电脑病毒不但对电脑有危害,而且对人也有危害。( )[1分]
查看答案
B. 错误
54判断题54 / 74
人类使用计算机程序来指挥机器人的大脑工作。( )[1分]
查看答案
A. 正确
55判断题55 / 74
直行模块的作用是让机器人行驶一段距离。( )[1分]
查看答案
A. 正确
56判断题56 / 74
任务栏上显示着那些已经关闭的程序。( )[1分]
查看答案
B. 错误
57判断题57 / 74
我们在网上查找资料时,只能用百度这个搜索引擎。( )[1分]
查看答案
B. 错误
58判断题58 / 74
机器人的感觉器官接收外界信息。 ( )[1分]
查看答案
A. 正确
59判断题59 / 74
电脑最怕潮湿和灰尘,必须将电脑放在安全.通风.干燥的地方。 ( )[1分]
查看答案
A. 正确
60判断题60 / 74
使用画笔模块时,要想让画笔记录痕迹,应把画笔的状态设置为下落。 ( )[1分]
查看答案
A. 正确
61判断题61 / 74
双击鼠标操作时,一是要轻快,二是在双击时鼠标不要移动位置。( )[1分]
查看答案
A. 正确
62判断题62 / 74
仿真成功不用下载到机器人中,机器人也可执行任务。 ( )[1分]
查看答案
B. 错误
63判断题63 / 74
光敏传感器的作用是寻找光线。 ( )[1分]
查看答案
A. 正确
64判断题64 / 74
声音传感器的作用是检测声音,用声音控制机器人的动作。( )[1分]
查看答案
A. 正确
65判断题65 / 74
出现“死机”时,按一下[Power],立即再开机即可。( )[1分]
查看答案
B. 错误
66判断题66 / 74
计算机在停电时,计算机里的数据都会消失。( )[1分]
查看答案
B. 错误
67判断题67 / 74
直接关闭计算机电源可以快速安全地退出计算机系统。( )[1分]
查看答案
B. 错误
68判断题68 / 74
Shift键也叫上档键,它可以临时转化大小写字母。( )[1分]
查看答案
B. 错误
69判断题69 / 74
你申请某网站的免费邮箱时,网站会指定一个邮箱名给你,你没有选择的自由。( )[1分]
查看答案
A. 正确
70判断题70 / 74
Word 中文本框既有横排的,也有竖排的。( )[1分]
查看答案
A. 正确
71填空题71 / 74
机器人走正六边形依次添加的模块是 __ __ __ __ ,并将多次循环的次数设为6,设置转向模块中的角度值为 __ 。
A.转向 B.画笔 C. 60 D.直行 E. 多次循环 F.永久循环
查看答案
- B|||b
- E|||e
- A|||a
- B|||b
- C|||c
72填空题72 / 74
编写“避障机器人”的程序时,要想让机器人能看到障碍物,就需要为他装上 __ ,要想让机器人不停的监测是否有障碍物,就需要用到 __ 结构。机器人还需要根据监测结果决定前进还是转向,这就需要用到 __ 。程序的功能是:机器人在无障碍时 __ ;有障碍就 __ 。
A.转向 B.红外避障传感器 C. 条件判断 D.直行 E.永久循环
查看答案
- B|||b
- E|||e
- C|||c
- D|||d
- D|||d
73填空题73 / 74
下面是“机器人回家了”流程图,根据图中的序号在横线上填上正确的答案。
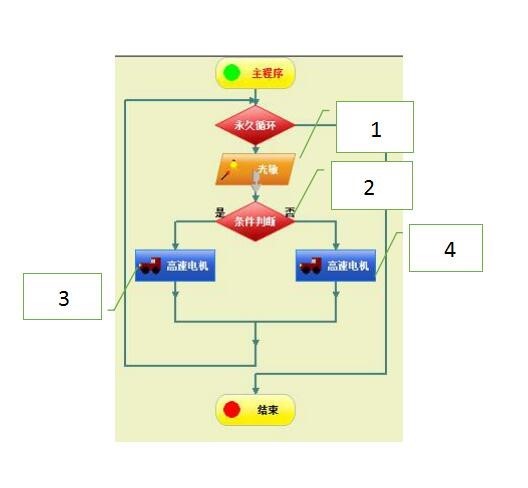
(1)
__ (2)
__ (3)
__ (4)
__ 最后在仿真环境中添加(
__ )
A.左电机转速为10,右电机转速为0 B. 左电机转速为0,右电机转速为10 C.光敏传感器 D.光敏变量==1 E.光源
查看答案
- C|||c
- D|||d
- a|||A
- B|||b
- E|||e
74填空题74 / 74
下面是“机器人飞蛾”流程图,根据图中的序号在横线上填上正确的答案。
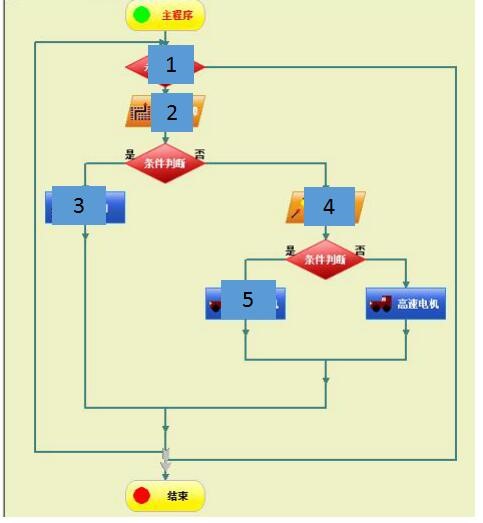
(1)
__ (2)
__ (3)
__ (4)
__ (5)
__ A.高速电机 B.红外避障传感器 C.光敏传感器 D.转向 E.永久循环
查看答案
- E|||e
- B|||b
- D|||d
- C|||c
- a|||A